要解决的问题
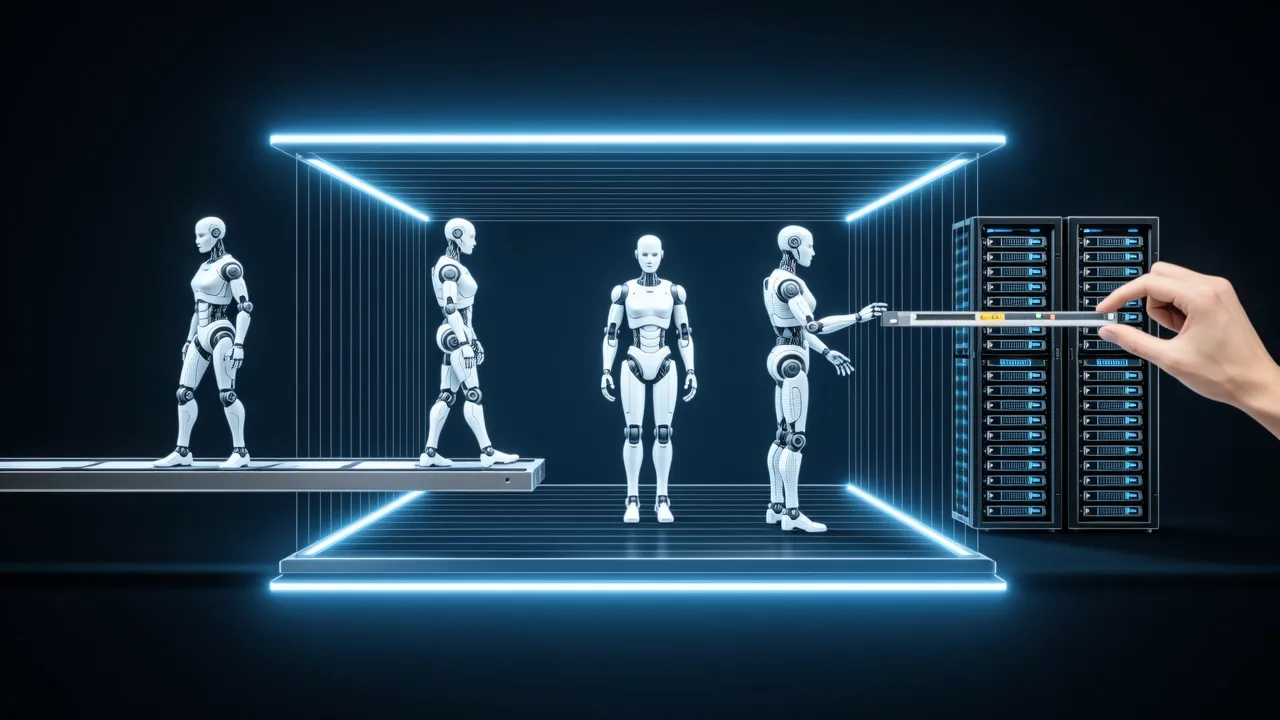
今天在用的机器人大多为单一任务而造。一台通用机器人——能抓起没见过的物体,也能今天在仓库、明天在厨房里干活——需要另一种软件:一个训练得足够宽泛、可以被适配到许多任务上的模型,而不是为某一件事写死的程序。在机器人领域,这通常被称为基础模型(foundation model),类比于文本和图像领域的大规模预训练模型。
NVIDIA 给这个论证的需求一侧提供了一个数字:全球劳动力缺口估计超过 5000 万人,它把这个缺口描述为通用机器人(generalist robotics)的市场 [1]。
发布的内容
2025 年 3 月 18 日,在圣何塞举行的 GTC 大会上,NVIDIA 发布了 Isaac GR00T N1 [1]。公司称该模型即日可用,并称它是其将预训练并发布给机器人开发者的一系列可完全定制模型中的第一个 [1]。
「可完全定制」是这里的关键说法。这类预训练模型只是一个起点,而不是成品:它已经从训练数据中吸收了宽泛的规律,开发者再把它适配到自己的机器人本体、自己的传感器和自己的任务上。把这样的模型交给外部开发者、而不是留在公司内部,才使它有可能成为许多机器人共用的基础层,而不是某一家公司的专有部件。
配套的工具
这次发布的不只是一个模型。NVIDIA 表示正与 Google DeepMind 和 Disney Research 共同开发开源物理引擎(physics engine)Newton,并预计它在 2025 年晚些时候可用 [1]。它同时表示正与 Google DeepMind 合作开发 MuJoCo-Warp,预计可将机器人机器学习工作负载加速 70 倍以上 [1]。
物理引擎对机器人学习之所以重要,是因为在真实世界里练习又慢又贵:硬件会磨损,实验很难精确重复,很多失败的代价不小。仿真器可以让模型在受控的变化下把同一个任务尝试成千上万次,并生成可以与真实录制数据混合使用的合成经验。更快的仿真和更快的机器学习负载,都在缩短这个循环。
除模型之外,NVIDIA 还在 Hugging Face 和 GitHub 上发布了训练数据与任务评测场景,并把 Isaac GR00T Blueprint 做成了可交互的演示 [1]。
意义
基础模型只有能被别人接着做才有用,而这需要的远不止一组权重。开发者需要有东西可以拿来训练,需要一套共同的任务来比较结果,还需要在投入之前先试一试。把数据、评测场景和演示与模型一同发布,同时回应了这三点;而把仿真引擎开放出来、并拉上两家外部研究机构一起做,说明围绕模型的工具是打算共享而不是租用的。
对更广的领域来说,这次发布标志着人形机器人的叙事方式在转变:它不再被当作一批量身定做的机器,而是被当作预训练模型的一个应用场景,走的是其他机器学习方向已经走过的同一条路——预训练、定制、共享基准。至于通用模型能否可靠地迁移到真实硬件、真实机器人上,要由开发者用自己的机器来回答。
来源
- 1
引用本页: NVIDIA 发布 Isaac GR00T N1. TellWorld, https://www.tellworld.net/zh/news/gr00t-n1-2025. 更新于 2026-11-08