宣布
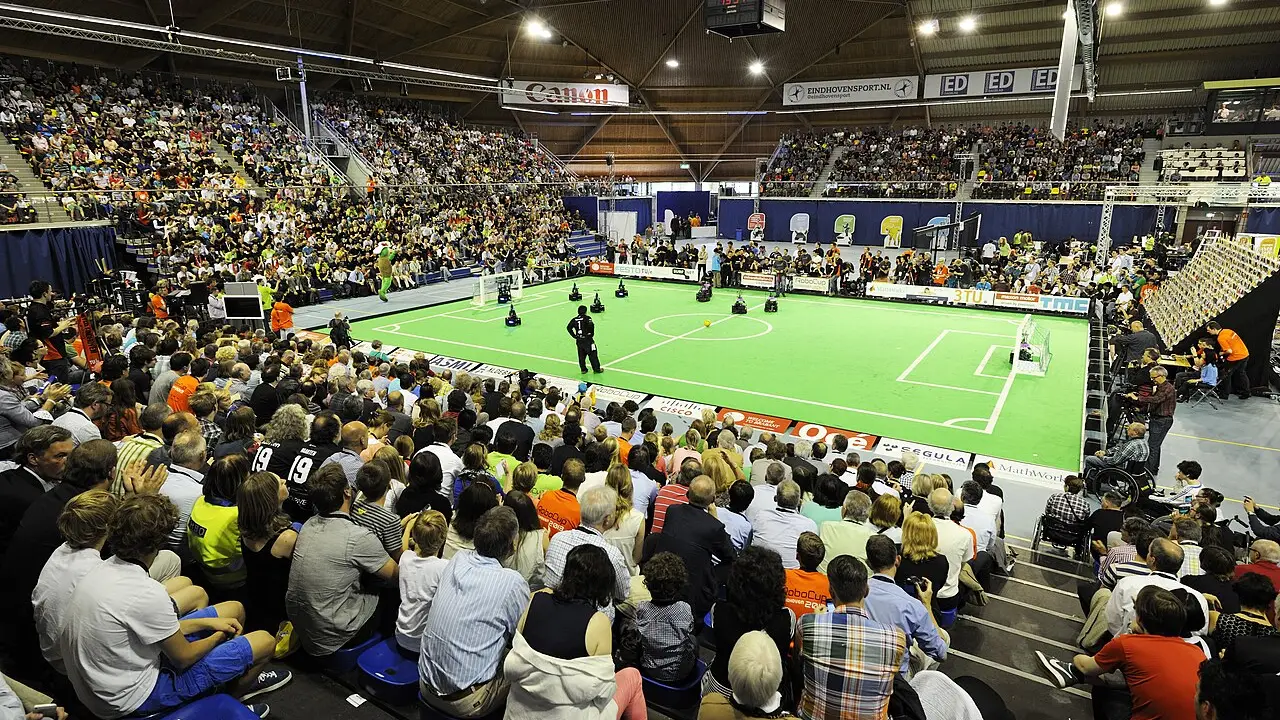
1995年8月,在加拿大蒙特利尔举行的 IJCAI-95 上,会议宣布将结合 IJCAI-97(名古屋)举办第一届机器人世界杯足球赛与会议(First Robot World Cup Soccer Games and Conferences)。[1] 名称把机器人足球比赛与会议放在一起,说明它既是一项竞赛,也是一个研究交流的场合。
筹备与试点
同一时间,组织者决定举办 Pre-RoboCup-96,目的是找出大规模组织 RoboCup 可能遇到的问题。[1] 这相当于在正式世界杯之前安排一次提前的尝试,让组织上的困难更早暴露出来。组织者还留出了两年的准备和开发时间,使各队可以开始机器人和仿真开发,并安排自己的经费计划。[1] 对机器人研究来说,这段准备期很重要:机械结构、控制程序、仿真实验和经费安排都需要提前启动,队伍不可能在宣布之后立刻拿出完整系统。
仿真器
宣布中还有软件方面的内容。Noda 在 ETL 的团队公布了 Soccer Server version 0,它被称为足球领域的第一个开放系统仿真器,使多智能体系统研究成为可能。[1] 这个仿真器第一次公开演示就是在 IJCAI-95 上。[1] 随后出现了用 C++ 实现的 Soccer Server version 1.0,并通过网络分发。[1] 开放仿真器的作用是给各队一个共同的实验环境:大家可以在同一套规则和接口下测试协调、控制与策略,而不必每个团队先造出一整套实体机器人。
影响
这些安排彼此配合:世界杯的宣布给出了目标,Pre-RoboCup-96 提供了提前检验组织工作的节点,Soccer Server 则提供了共同的仿真平台。[1] 因此,这次宣布把机器人足球和多智能体系统研究联系了起来。它给出的不是一项已经完成的赛事,而是一组清楚的起点:时间、地点、合作会议、试点活动、准备窗口和仿真器发布。对研究社区来说,这些具体安排让项目变得可见,也让队伍知道该为什么做准备。[1]
来源
- 1A Brief History of RoboCupRoboCup Federation
引用本页: IJCAI-95 宣布举办首届机器人世界杯. TellWorld, https://www.tellworld.net/zh/news/robocup-ijcai95-announcement. 更新于 2026-11-08