背景
Physical Intelligence 把自己描述为一家把通用人工智能带进物理世界的公司,其学习算法的目标是控制任何机器人完成任何任务[1]。这一点对理解 Pi API 很关键:公司从一开始就没有把模型说成只服务某一种机器人或某一种工作,而是当作可以适配到多种本体、多种任务的通用策略[1]。
发布了什么
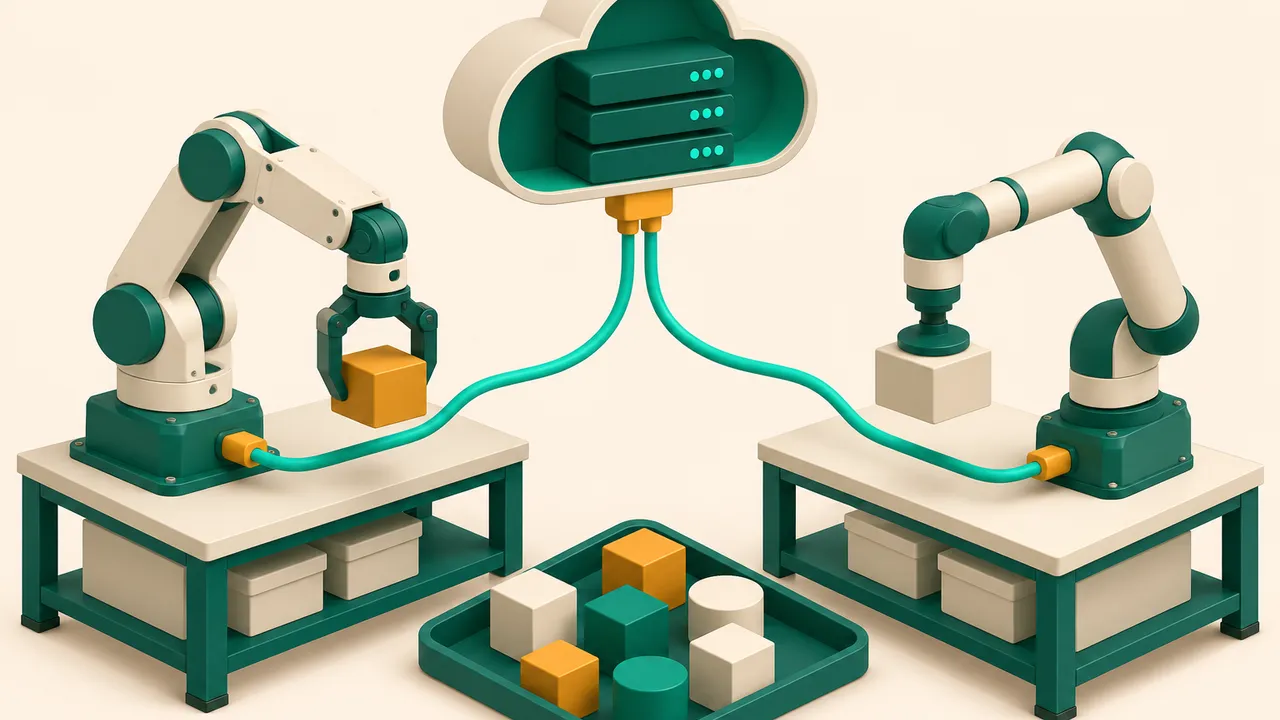
2026 年 10 月 13 日,公司以“Frontier Models for Every Robot”为标题宣布 Pi API 进入测试阶段[1]。这项服务替客户做三件事:接收上传的数据,在这些数据上微调模型,以及把云端推理部署到客户自己的机器人上[1]。换句话说,模型不必离开云端,客户也不必自建训练流水线或在本地部署模型;车间里的机器人直接与公司托管的系统通信。
这三步对应的是机器人行业里一个常见难题。一个团队手里通常有一些来自自己设备的数据——示教记录、遥操作日志、成功与失败的运行片段——但数量不够,也缺少从头训练一个基础模型所需的工程能力。把数据上传、在已有模型上做微调,是用借用能力代替自建能力的一种办法。
开发者怎么进入
公司的网站邀请开发者用 Pi API 构建应用,并加入等待名单[1]。等待名单的措辞与“测试版”相符:访问权限是分批发放的,而不是一次性向所有人开放,因此最早的用户很可能是已经与公司有接触的团队。
在公司研究序列中的位置
这则公告排在公司网站一份研究列表的最前面,而这份列表可以回溯到 2024 年 10 月 31 日发布的 π0[1]。同一份列表里还列着 π0.7,日期为 2026 年 4 月 16 日,被描述为可操控的机器人基础模型(steerable robotic foundation model)[1]。也就是说,Pi API 是搭在一条已经公开约两年的模型线之上的商业层,这条线从最初的 π0 一直延伸到公司称为“可操控”的版本[1]。
意义
机器人基础模型此前大多在研究中演示:由同一个团队同时掌握机器人、数据和模型。API 改变了这种关系——模型变成一项服务,可以被别人的硬件调用。这是把研究成果变成机器人公司可以据以做产品的一步;也正是在这一步,难题从基准成绩转向运营层面:上传的是谁的数据、微调会把行为改成什么样、当推理在云端而机器人身处工厂车间时会发生什么。
测试版只是有限度的开放,不是正式发售。它确立的是这项服务的基本形态:数据进来,微调后的模型出去,推理由公司托管并交付到客户的机器人上[1]。
来源
- 1Physical IntelligencePhysical Intelligence
引用本页: Physical Intelligence 开放 Pi API 测试. TellWorld, https://www.tellworld.net/zh/news/pi-api-2026. 更新于 2026-11-08