朱迪亚·珀尔获 2011 年图灵奖
2011 年,ACM 将 A.M. 图灵奖授予朱迪亚·珀尔,表彰他建立的概率推理与因果推理演算。这项工作始于他发明的贝叶斯网络,后来又延伸到用于因果推断的 do 演算。
共 122 · 清除筛选
2011 年,ACM 将 A.M. 图灵奖授予朱迪亚·珀尔,表彰他建立的概率推理与因果推理演算。这项工作始于他发明的贝叶斯网络,后来又延伸到用于因果推断的 do 演算。
2009 年 1 月 17 日,Google 在 Google X 实验室启动自动驾驶汽车研发;测试近两年后于 2010 年 10 月公开,2016 年更名为 Waymo。
2007 年 11 月 3 日,无人驾驶车辆在加州一处搭建的城市赛道上竞速;卡内基梅隆大学领衔的 Tartan Racing 凭借改装雪佛兰 Tahoe「Boss」夺冠,共有 6 支车队跑完全程。
2007年7月19日,阿尔伯塔大学宣布 Chinook 程序破解了西洋跳棋:双方完美走棋必然和棋,程序可以被逼平但不会被击败。这项证明耗时18年半。
2007 年,IBM 研究院开始研发一台能与《危险边缘》冠军同台竞技的计算机。这一项目催生了 DeepQA 架构和 Watson,后者于 2011 年击败该节目排名最高的两位选手。
AI@50 是达特茅斯学院 2006 年举办的会议,纪念 1956 年达特茅斯夏季人工智能研究项目五十周年,当年提出「人工智能」一词的几位发起人重返母校参会。
「深度学习」今天指一整个研究领域,但它的流行通常被追溯到2006年一篇关于深度信念网的论文;同样的说法早在1986年就已出现在其他研究中。
2005 年 10 月 8 日,斯坦福大学的 Stanley 在第二届 DARPA 大挑战赛中夺得第一,用不到 7 小时跑完 212 公里沙漠赛道,成为首批跑完全程的无人驾驶车辆。
2005 年 6 月,IBM 与洛桑联邦理工学院(EPFL)宣布启动蓝脑计划:用蓝色基因超级计算机模拟啮齿类动物的新皮质柱,由 Henry Markram 发起,并获瑞士联邦支持。
首届 DARPA 无人驾驶挑战赛于 2004 年 3 月 13 日举行,悬赏 100 万美元征集能在 10 小时内跑完沙漠赛道的无人车辆。15 辆车辆出发,无一完赛,奖金未颁出。
2004 年 1 月,勇气号与机遇号两辆火星车登陆火星,并首次在太空使用多项自主导航能力。任务原本只计划行驶约 1 公里,实际里程远超于此,其中相当一部分路程由火星车自己决定怎么走。
CIFAR 于 2004 年启动「神经计算与自适应感知」项目,由 Hinton、Bengio 等人倡议,被视为深度学习发展的起点。
2003 年,DARPA 启动 PAL 计划,目标是造出能管理邮件和日程的认知助理;SRI 同时启动了该计划中规模很大的组成部分 CALO 项目。
2001 年 11 月 1 日,W3C 成立 Web 本体工作组,推动 OWL 于 2004 年 2 月 10 日成为 W3C 推荐标准;工作组在完成章程工作后于 2004 年 5 月结束。
2001 年,iRobot 的 PackBot 在“9·11”袭击后的世贸中心遗址执行搜寻作业;这台机器人源自 1998 年 DARPA 的战术移动机器人合同,次年又被美军首次部署。
2000 年 1 月,卡内基梅隆大学宣布其 NASA 资助的漫游车原型 Nomad 在南极搜寻陨石,公众可在线跟进。BBC 称,这是首次由机器人发现落到地球的地外物质。
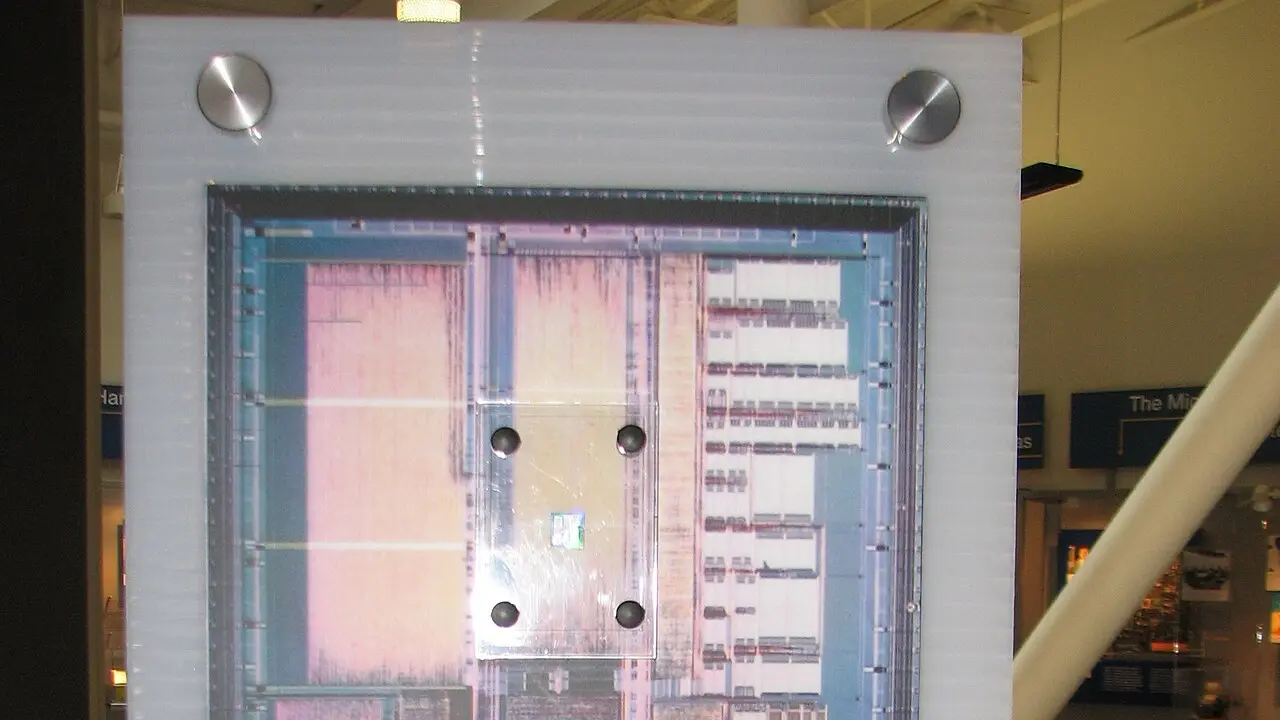
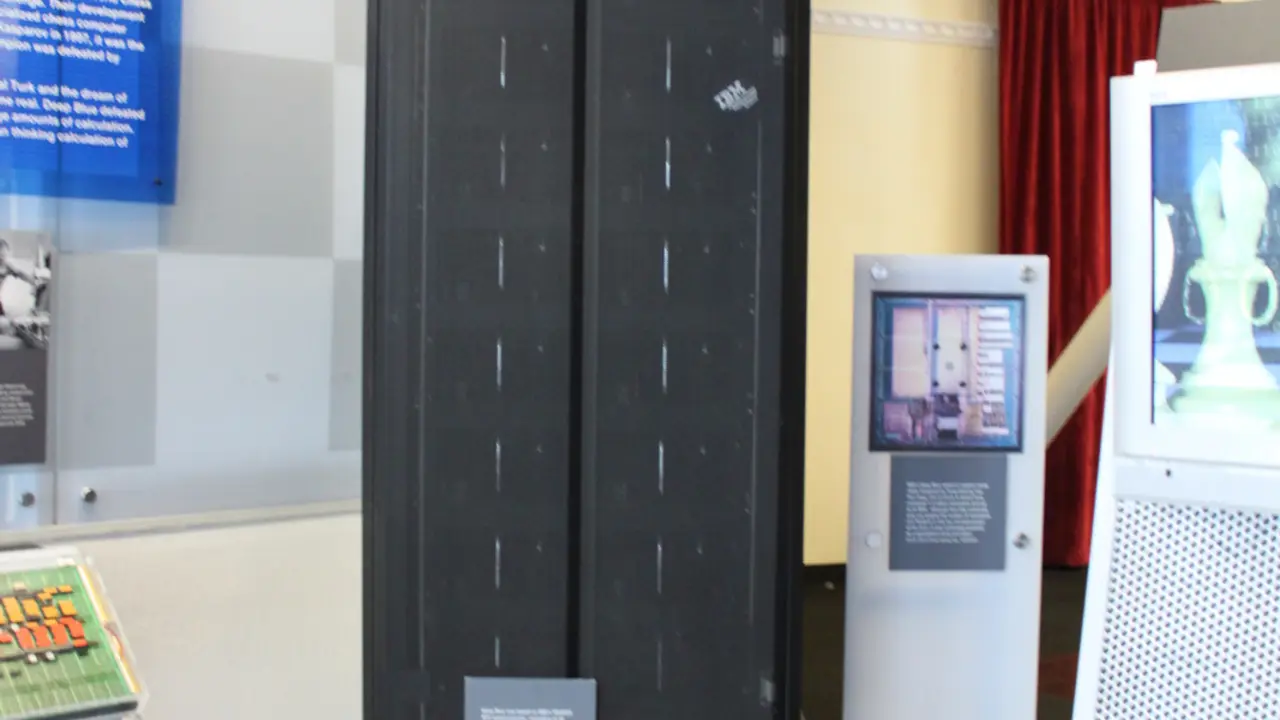
1997年5月,IBM 的深蓝在纽约的六局对局赛中以3.5比2.5击败在任世界冠军卡斯帕罗夫,这是计算机首次在标准比赛时限下战胜在任世界冠军。
1995 年,Dickmanns 团队改装的梅赛德斯 500 SEL 在车流中从慕尼黑开到哥本哈根再返回,全程逾 2000 公里,只靠视觉,最高时速 180 公里,平均每 9 公里才需要人接管一次。
1994 年 10 月,VaMP 与 VITA-2 在 PROMETHEUS 计划收官演示中于高速公路车流里自主变道超车,行驶 1000 多公里,最高时速 130 公里。